简谐振动
第 14 章 振动(一)· 简谐振动方程 · 三个特征量 · 旋转矢量法
大学物理 · 第 11 讲 | 对应 PPT 第 1–63 页
§14 振动PPT 第 01 页
第 14 章 振 动
§14.1 简谐振动
§14.2 简谐振动的合成与分解
§14.3 阻尼振动 受迫振动与共振(略讲)
§14.4 交流电及其简单电路(不讲)
本章主线先把「最简的振动」——简谐振动——讲到能定量计算的深度,再说明任意复杂振动都可以拆成简谐振动的叠加。
§14 振动PPT 第 02 页
学习要求
- 掌握简谐运动的基本特征和规律;
- 理解描述简谐运动三个特征量的意义;
- 掌握描述简谐运动的旋转矢量法,并能用以分析有关问题,特别是相位和相位差问题,从而建立简谐运动的运动方程;
- 理解同方向、同频率简谐运动的合成规律及合振动振幅的极大或极小的条件;
- 理解简谐运动的能量特点。
本讲覆盖前三条第 11 讲把简谐振动本身讲透;合成与能量留到第 12 讲。
§14 振动PPT 第 03 页
振动的一般概念
广义的振动:任何物理量围绕一定值的往复变化都称为振动。
机械振动:物体在一定位置附近的往复运动——弹簧振子、单摆、声带、地震时的地面。
振动并不限于力学:$LC$ 回路中的电流与电容电压、电磁波中的电场与磁场、甚至气温与物价的周期波动,都服从同一套数学。这正是本章方程的价值——它描述的不是某一种振动,而是所有振动的共同骨架。
§14 振动PPT 第 04 页
振动的分类
| 大类 | 细分 | 特征 |
|---|
| 自由振动 | 无阻尼自由谐振动 | 线性回复力,本章重点 |
| 无阻尼自由非谐振动 | 回复力非线性,只在小振幅下近似为谐振动 |
| 阻尼自由振动 | 有摩擦或内耗,振幅逐渐衰减 |
| 受迫振动 | 有阻尼受迫振动 | 外加周期力持续输入能量,可发生共振 |
本章重点简谐振动——最简单、最基本的振动,也是分析一切复杂振动的「基元」。
§14 振动PPT 第 05 页
简谐振动的定义
若某个物理量 $x$ 随时间按正弦或余弦规律变化,就称它作简谐振动:
$$x = A\cos(\omega t + \varphi)$$
这里的 $x$ 可以是位移,也可以是电流、电压、场强、温度……只要是同一个方程,就有同一套结论。
两层意义① 简谐振动是最简单、最基本的振动,可用来研究复杂振动;② 简谐振动是理想化模型——许多实际的小幅振动都可近似看成简谐振动。
§14-1 简谐振动PPT 第 06 页
§14-1 简谐振动
14-1-1 简谐振动方程
14-1-2 简谐振动的特征量
14-1-3 简谐振动的旋转矢量表示法
14-1-4 简谐振动的能量
本讲范围第 11 讲讲 14-1-1 ~ 14-1-3;14-1-4(能量)留到第 12 讲。
§14-1 简谐振动PPT 第 07 页
14-1-1 简谐振动方程:从胡克定律出发
以弹簧振子为例:质量为 $m$ 的物体连在劲度系数为 $k$ 的轻弹簧上,在光滑水平面上运动。由胡克定律,回复力
$$F = -kx$$
由牛顿第二定律 $a = F/m$,并注意 $a = \mathrm{d}^2x/\mathrm{d}t^2$:
$$a = -\frac{k}{m}\,x = \frac{\mathrm{d}^2x}{\mathrm{d}t^2}$$
令 $\omega^2 = k/m$($\omega$ 由系统本身决定),得到简谐振动的动力学方程:
$$\frac{\mathrm{d}^2x}{\mathrm{d}t^2} + \omega^2 x = 0$$
§14-1 简谐振动插页 · 置于 PPT 第 7 页之后
为什么「小振动」几乎都是简谐振动
任何一个稳定的平衡位置,都是势能曲线的极小点。把势能在极小点附近展开,一次项为零、二次项恒正,于是
$$V(x) \approx V_0 + \tfrac12 V''(0)\,x^2 \;\;\Longrightarrow\;\; F = -\frac{\mathrm{d}V}{\mathrm{d}x} \approx -V''(0)\,x$$
只要振幅足够小,任何系统都像弹簧振子——这就是简谐振动无处不在的原因:弹簧振子只是其中最干净的模型,它的势能严格是抛物线。
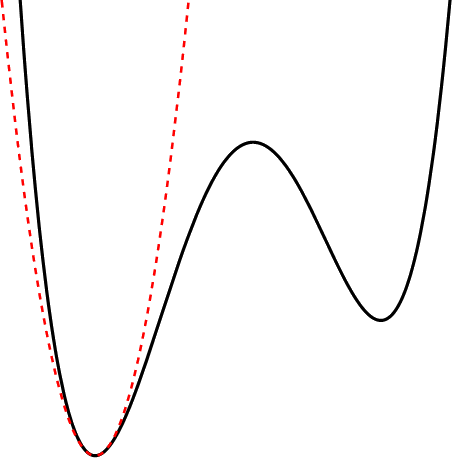 谐振子势能 $V=\frac12kx^2$(红虚线)与非抛物线势能(黑)
先别急着套公式方程 $\ddot x+\omega^2x=0$ 的解为什么一定是三角函数?下面用离散差分、幂级数、圆周投影三种办法回答。
§14-1 简谐振动PPT 第 08 页
一个恒等式:加速度就是二阶中心差商
把导数写成极限,速度与加速度就有中心差商形式:
$$\dot x(t) = \lim_{\Delta t\to 0}\frac{x(t+\Delta t/2)-x(t-\Delta t/2)}{\Delta t}$$
$$\ddot x(t) = \lim_{\Delta t\to 0}\frac{x(t+\Delta t)+x(t-\Delta t)-2x(t)}{(\Delta t)^2}$$
代回 $-\ddot x = \omega^2 x$:
$$-\ddot x(t) = \lim_{\Delta t\to 0}\frac{2x(t)-x(t+\Delta t)-x(t-\Delta t)}{(\Delta t)^2} = \omega^2 x(t)$$
这个式子在说什么分子就是「当前位移」减去「前后两时刻的平均位移」的两倍:偏离越远,折返越猛,而且它已经是一个可以直接执行的迭代格式。
§14-1 简谐振动PPT 第 09 页
把微分方程交给计算机:逐步推进
把上式中的极限去掉,取一个很小的步长 $\Delta t$,就得到可执行的迭代式:
$$x_{n+1} = 2x_n - x_{n-1} - \omega^2(\Delta t)^2\,x_n$$
给定 $x_0$ 与 $x_1$,就能一路算出 $x_2,\,x_3,\ldots$——完全不需要事先知道答案是不是三角函数。
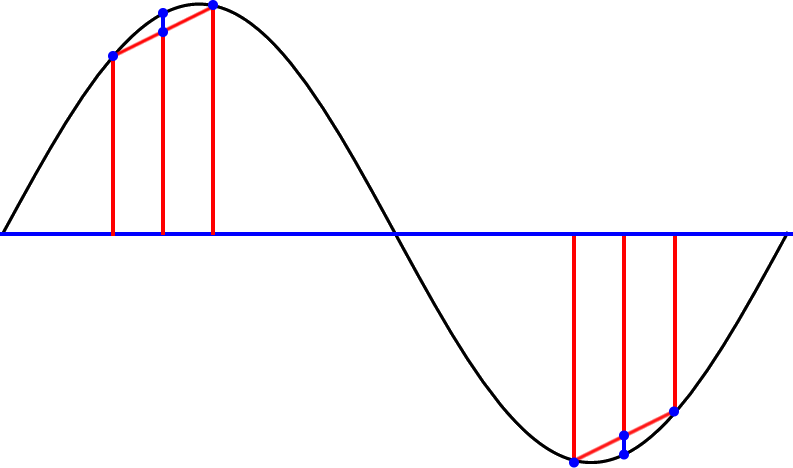 曲线上的三点取样:x(t±Δt) 与 x(t) 之差,就是每一步的折返量
算出来是什么不管初值怎么取,曲线总是等幅的余弦:振幅由初值决定,周期由 $\omega$ 决定。数值实验先让我们「看见」结论,下面再给出证明。
§14-1 简谐振动PPT 第 10 页
幂级数解法:设解为级数,代回方程
设解为幂级数 $x(t)=\sum_{n=0}^{\infty}a_n t^n$,则
$$\ddot x(t) = \sum_{n=2}^{\infty} n(n-1)a_n t^{\,n-2} = \sum_{n=0}^{\infty}(n+1)(n+2)a_{n+2}\,t^{\,n}$$
代入 $\ddot x + \omega^2x = 0$,合并同幂次项;因为对一切 $t$ 成立,各次幂的系数都必须为零:
$$\sum_{n=0}^{\infty}\left[(n+1)(n+2)a_{n+2} + \omega^2 a_n\right]t^{\,n} = 0$$
$$(n+1)(n+2)a_{n+2} + \omega^2 a_n = 0 \;\;\Longrightarrow\;\; a_{n+2} = -\frac{\omega^2}{(n+1)(n+2)}\,a_n$$
递推的含义每一项都由往前数第二项决定:偶数项只与 $a_0$ 有关,奇数项只与 $a_1$ 有关,故通解里恰有两个任意常数。
§14-1 简谐振动PPT 第 11 页
偶数项:得到余弦
反复用递推式,把 $a_n$ 一路退到 $a_0$:
$$a_n = \frac{(-1)^1\omega^2}{n(n-1)}a_{n-2} = \frac{(-1)^2\omega^4}{n(n-1)(n-2)(n-3)}a_{n-4} = \cdots$$
当 $n$ 为偶数,最终退到 $a_0$:
$$a_n = \frac{(-1)^{n/2}\,\omega^{n}}{n!}\,a_0$$
把这些项加起来,恰好是余弦函数的泰勒级数:
$$x_{\text{even}}(t) = a_0\left[1 - \frac{(\omega t)^2}{2!} + \frac{(\omega t)^4}{4!} - \cdots\right] = a_0\cos(\omega t)$$
§14-1 简谐振动PPT 第 12 页
奇数项:得到正弦
同样地,当 $n$ 为奇数,递推退到 $a_1$:
$$a_n = \frac{(-1)^{(n-1)/2}\,\omega^{\,n-1}}{n!}\,a_1$$
求和后得到正弦函数的级数:
$$x_{\text{odd}}(t) = \frac{a_1}{\omega}\left[\omega t - \frac{(\omega t)^3}{3!} + \frac{(\omega t)^5}{5!} - \cdots\right] = \frac{a_1}{\omega}\sin(\omega t)$$
结论方程 $\ddot x + \omega^2x = 0$ 的通解必然是 $x = a_0\cos\omega t + a_1\sin\omega t$——两个线性无关的三角函数的线性组合。
§14-1 简谐振动PPT 第 13 页
合成一个振幅、一个初相
把两个三角函数并成一个。定义
$$A \equiv \sqrt{a_0^2 + a_1^2}, \qquad \cos\varphi \equiv \frac{a_0}{\sqrt{a_0^2+a_1^2}}, \qquad \sin\varphi \equiv -\frac{a_1}{\sqrt{a_0^2+a_1^2}}$$
通解就写成
$$x(t) = a_0\cos\omega t + a_1\sin\omega t = A\cos(\omega t + \varphi)$$
这就是简谐振动的运动学方程$A$ 是振幅,$\varphi$ 是初相,$\omega$ 是角频率。三者定下来,振动就完全确定。其中 $\omega$ 由系统决定,$A$ 与 $\varphi$ 由初始条件决定。
§14-1 简谐振动PPT 第 14 页
另一种看法:圆周运动的投影
让一个长度为 $A$ 的矢量以角速度 $\omega$ 匀速转动,它的端点在 $x$ 轴上的投影就是简谐振动:
$$x = A\cos(\omega t + \varphi_0)$$
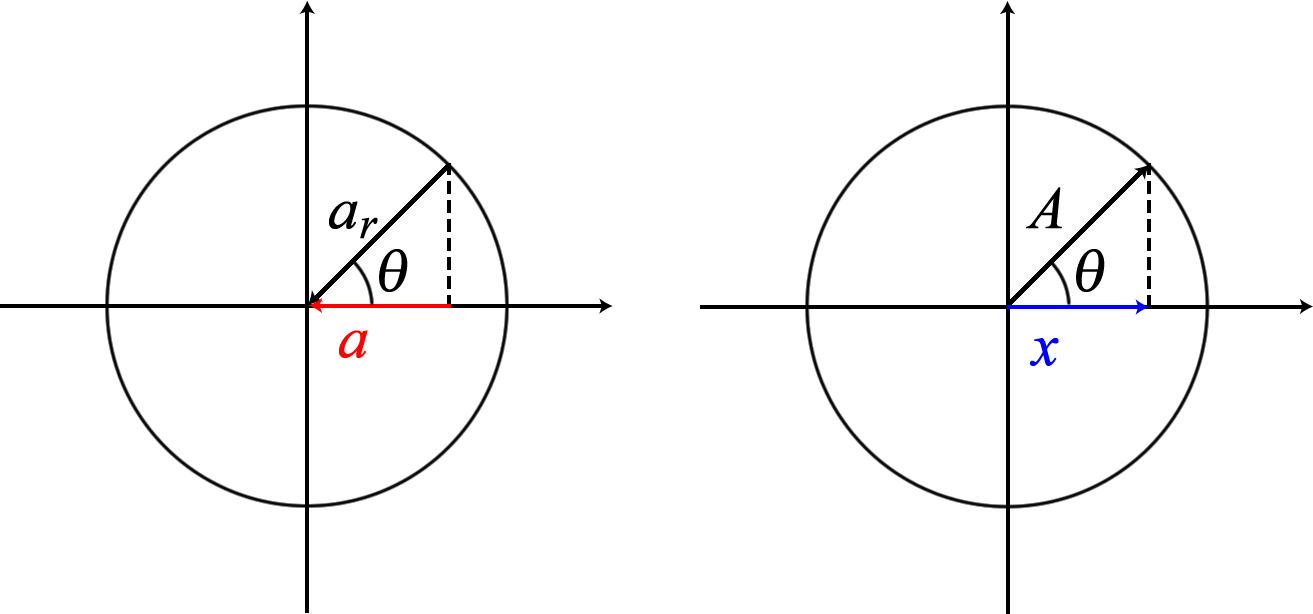 左:向心加速度 a_r 的投影给出 a;右:旋转矢量 A 的投影给出 x
这是下一节「旋转矢量法」的几何来源。它把「相位」变成一个看得见的角度,把「相位差」变成两条半径之间的夹角——大量初相与时间问题因此变成「看图数角」。
三种视角,同一个结论差分给出可计算的迭代,级数给出严格证明,圆周投影给出几何直觉。后面解题主要用第三种。
§14-1 简谐振动PPT 第 15 页
振动方程与振动曲线
微分方程的解为 $x = A\cos(\omega t + \varphi)$。质点位移 $x$ 与时间 $t$ 的关系曲线称为振动曲线:它是一条余弦曲线,每隔 $T$ 重复一次,幅值为 $A$。
读图三件事曲线的高低给出位移 $x$;曲线的斜率给出速度 $v$;曲线的弯曲方向(二阶导)给出加速度 $a$ 与回复力。
§14-1 简谐振动PPT 第 16 页
简谐振动的三个判据
判断一个振动是不是简谐振动,用下面三条中的任何一条都可以:
- 物体只在线性回复力作用下产生的运动称为简谐振动;
- 满足动力学方程 $\mathrm{d}^2x/\mathrm{d}t^2 + \omega^2x = 0$ 的运动为简谐振动;
- 在无外来强迫力作用下,质点(或其他物理量)离开平衡位置的位移是时间的正弦或余弦函数的直线运动是简谐振动。
三判据等价第一条给原因(线性回复力),第二条给方程,第三条给结果(运动学形式)。
§14-1 简谐振动PPT 第 17 页
特征量(1)振幅 A
振幅 $A$:简谐振动的物体离开平衡位置的最大位移的绝对值。
在 $t=0$ 时,由运动学方程可得
$$x_0 = A\cos\varphi, \qquad v_0 = -A\omega\sin\varphi$$
两式联立消去 $\varphi$,就得到振幅与初始条件的关系:
$$A = \sqrt{x_0^2 + \frac{v_0^2}{\omega^2}}$$
振幅由初始条件决定同一个弹簧振子,拉得远一些再放手,振幅就大一些。振幅不是系统的固有属性;由系统决定的是 $\omega$(见下页)。
§14-1 简谐振动PPT 第 18 页
特征量(2)周期 T · 频率 ν · 角频率 ω
完成一次全振动所需的时间叫周期 $T$;单位时间内的全振动次数叫频率 $\nu$;$\omega = 2\pi\nu$ 称为角频率(圆频率)。
$$T = \frac{2\pi}{\omega} = \frac{1}{\nu}, \qquad \omega = 2\pi\nu = \frac{2\pi}{T}$$
对弹簧振子,由 $\omega = \sqrt{k/m}$ 得
$$T = 2\pi\sqrt{\frac{m}{k}}, \qquad \nu = \frac{1}{2\pi}\sqrt{\frac{k}{m}}$$
固有周期$T$ 与 $\nu$ 只取决于系统的 $m$ 与 $k$,与振幅、初相无关——故称固有周期、固有频率。
§14-1 简谐振动PPT 第 19 页
特征量(3)相位与初相
当 $A$ 与 $\omega$ 一定时,振动物体在任一时刻的运动状态(位置与速度)完全由
$$\Phi = \omega t + \varphi$$
决定。$\Phi$ 称为振动的相位;$t=0$ 时的相位 $\varphi$ 称为初相位。
一句话理解相位“相”就是“相貌”:相位决定振动的“相貌”,即此刻物体在哪里、往哪边走。$A$ 与 $\varphi$ 都由初始条件确定。
§14-1 简谐振动PPT 第 20 页
特征量(4)相位差
两个同频率的简谐振动
$$x_1 = A_1\cos(\omega t + \varphi_1), \qquad x_2 = A_2\cos(\omega t + \varphi_2)$$
它们的相位差就是初相位之差——与时间无关:
$$\Delta\varphi = (\omega t + \varphi_2) - (\omega t + \varphi_1) = \varphi_2 - \varphi_1$$
同相 $\Delta\varphi = 2k\pi$
两个振动的物体同时达到位移的最大值和最小值,步调完全相同。
反相 $\Delta\varphi = (2k+1)\pi$
一个到正极大时另一个到负极大,步调完全相反。
难点相位差之所以能「冻结」成一个常数,靠的正是同频率这个前提。
§14-1 简谐振动PPT 第 21 页
超前与落后
若 $\Delta\varphi = \varphi_2 - \varphi_1 > 0$,称振动 2 超前振动 1(或振动 1 落后 2)。
在振动曲线上:把 $x_1$ 曲线左移 $\Delta\varphi/\omega$ 就得到 $x_2$;$\Delta\varphi<0$ 则右移。
$$\Delta t = \frac{\Delta\varphi}{2\pi}\,T$$
习惯写法通常把 $|\Delta\varphi|$ 取在 $\pi$ 以内;若算出超过 $\pi$,就改说成反方向的 $2\pi-|\Delta\varphi|$,否则「超前多少」会失去直观意义。
§14-1 简谐振动PPT 第 22 页
相位有什么用
相位有两个用途:
- 描述运动状态——给定 $A$ 与 $\omega$,相位唯一确定此刻的位置与速度方向;
- 比较两个振动步调上的差异——相位差说明谁先谁后、差多少。
记住这条对应$\Phi = 0$ → 正最大位移;$\Phi = \pi/2$ → 平衡位置、向正方向;$\Phi = \pi$ → 负最大位移;$\Phi = 3\pi/2$ → 平衡位置、向负方向。旋转矢量法就是把这条对应画成一张图。
§14-1 简谐振动PPT 第 23 页
简谐振动的速度
对 $x = A\cos(\omega t + \varphi)$ 求导:
$$v = \frac{\mathrm{d}x}{\mathrm{d}t} = -A\omega\sin(\omega t + \varphi) = A\omega\cos\left(\omega t + \varphi + \frac{\pi}{2}\right)$$
其中 $v_{\max} = A\omega$ 称为速度幅值。
位移与速度的关系相位上速度超前位移 $\pi/2$——「速度总比位移超前四分之一周期」。在平衡位置速度最大,在最大位移处速度为零。
§14-1 简谐振动PPT 第 24 页
简谐振动的加速度
再求一次导数:
$$a = \frac{\mathrm{d}^2x}{\mathrm{d}t^2} = -A\omega^2\cos(\omega t + \varphi) = -\omega^2 x$$
$a_{\max} = A\omega^2$ 称为加速度幅值。
加速度与位移反相$a = -\omega^2x$ 说明加速度总指向平衡位置、且与位移反号——这正是「回复」二字的含义,也是 $\ddot x + \omega^2x = 0$ 的物理内容。
§14-1 简谐振动PPT 第 25 页
14-1-3 表示方法(一)解析法与振动曲线
解析法:直接写出 $x = A\cos(\omega t + \varphi)$,给出 $A$、$\omega$、$\varphi$ 三个数。
振动曲线法:画出 $x$–$t$ 图,从图上读出 $A$ 与 $T$,再由 $t=0$ 处的值与斜率判断 $\varphi$。
各自的局限解析法精确但不直观;曲线法直观,却难以直接看出相位差这类细节。于是有了第三种表示法——旋转矢量法。
§14-1 简谐振动PPT 第 26 页
表示方法(二)旋转矢量法 ★重点
作一长度等于振幅 $A$ 的矢量 $\vec{A}$,使它以角速度 $\omega$ 绕原点匀速转动,$t=0$ 时它与 $x$ 轴正向的夹角为初相 $\varphi_0$。
则任一时刻 $\vec{A}$ 的端点在 $x$ 轴上的投影为
$$x = A\cos(\omega t + \varphi_0)$$
矢量 A 以 ω 匀速转动;端点(虚线)在 x 轴上的投影(粗蓝线)就是位移 x。
§14-1 简谐振动PPT 第 27 页
两种表示法的对照
| 振动曲线 | 旋转矢量 |
|---|
| 横轴 | 时间 $t$ | 转角 $\theta$ |
| 纵向 | 位移 $x$ | 矢量长度 $A$ |
| 重复一次 | 曲线周期 $T$ | 矢量转一周 $2\pi$ |
| 初相 | $t=0$ 的位置与斜率 | $t=0$ 时与 $x$ 轴的夹角 |
| 相位差 | 两条曲线左右错开的距离 | 两条半径之间的夹角 |
换算关系$\Delta\theta = \omega\Delta t$;$\Delta\theta = 2\pi$ 对应 $\Delta t = T$。
为什么好用旋转矢量把三个特征量变成三个几何要素:矢量长度 = 振幅,角速度 = 角频率,初始夹角 = 初相;而相位差变成两条半径之间的夹角——求时间只需算「转过了多少角度」。
§14-1 简谐振动PPT 第 28 页
由位移反求相位:为什么总有两个解
旋转矢量在 $x$ 轴上的投影只与夹角有关,所以同一个位移 $x$ 在圆周上对应两个位置:
$$\Phi = \pm\arccos\frac{x}{A} \quad (+2k\pi)$$
要唯一确定相位,必须再给一个信息——速度方向,也就是矢量在 $x$ 轴的哪一侧。
向 $+x$ 方向运动
矢量在 $x$ 轴下方,$\sin\Phi < 0$。
向 $-x$ 方向运动
矢量在 $x$ 轴上方,$\sin\Phi > 0$。
常见错误只报出一个相位,或者把 $\pm$ 的取舍弄反,是这一节最主要的失分点。
§14-1 简谐振动PPT 第 29 页
旋转矢量的五类应用
本讲例题都落在下面五类里:
- 由初始条件求初相 $\varphi$;
- 由运动学方程画出 $x$–$t$ 曲线;
- 由 $x$–$t$ 曲线写出运动学方程;
- 求由一个状态到另一个状态所用的时间;
- 求两振动状态的相位差。
本节先解决第 1 类下面用「音叉」把初相的确定讲透。
§14-1 简谐振动PPT 第 30 页
随堂思考:初始旋转矢量在哪
随堂思考 · 单选一质量为 10 g 的物体沿 $x$ 轴作谐振动,振幅 $A = 20\,$cm,周期 $T = 4\,$s。$t=0$ 时物体的位移为 $-10\,$cm 且向 $x$ 轴负向运动,该振子初始时刻的旋转矢量位于
答:B。$x_0 = -A/2$ ⇒ $\cos\varphi = -1/2$,候选 $120°$ 与 $240°$;向 $-x$ 运动要求 $\sin\varphi>0$,故取 $120°$,位于第二象限。(若向 $+x$ 运动则取 $240°$,落在第三象限。)
§14-1 简谐振动PPT 第 31 页
例 1-1 已知位置与速度,求相位
已知某时刻质点的位移为 $x$、运动方向如图所示,问该时刻质点的相位是多少?
解法:把该时刻的状态画成旋转矢量——投影等于 $x$,箭头的走向由速度方向决定,它与 $x$ 轴的夹角就是相位 $\Phi = \omega t + \varphi$。
$$x = A\cos\Phi \;\Longrightarrow\; \Phi = \pm\arccos\frac{x}{A}, \qquad \text{再按 } v \text{ 的方向定号}$$
要点相位问题一律先画矢量图,再「数角」,不要背结论。
§14-1 简谐振动PPT 第 32 页
例 1-2(1) 过平衡位置向正方向运动
设一音叉的振动为谐振动 $x = A\cos(\omega t + \varphi)$,尖端振幅为 $A$。$t=0$ 时尖端通过平衡位置向 $x$ 轴正方向运动,求初相并写出运动方程。
解:$x_0 = 0 \Rightarrow \cos\varphi = 0 \Rightarrow \varphi = \pm\pi/2$;又 $v_0 > 0 \Rightarrow \sin\varphi < 0$,故取
$$\varphi = -\frac{\pi}{2}, \qquad x = A\cos\left(\omega t - \frac{\pi}{2}\right) = A\sin\omega t$$
两条口诀过平衡位置向 $+x$:矢量在正下方,$\varphi = -\pi/2$;过平衡位置向 $-x$:矢量在正上方,$\varphi = +\pi/2$。
§14-1 简谐振动PPT 第 33 页
例 1-2(2) 负方向一半振幅、向平衡位置运动
$t=0$ 时尖端在 $x$ 轴负方向一侧、离开平衡位置的距离为振幅的一半,且向平衡位置运动。求初相。
解:$x_0 = -A/2 \Rightarrow \cos\varphi = -1/2$,候选 $120°$ 与 $240°$;向平衡位置运动即沿 $+x$ 方向,$v_0>0 \Rightarrow \sin\varphi<0$,故取
$$\varphi = \frac{4\pi}{3} = 240°$$
两类判据的分工位移给出 $\cos\varphi$(两个候选),速度方向给出 $\sin\varphi$ 的符号(定取舍)。两者缺一不可。
§14-1 简谐振动PPT 第 34 页
五类应用之第 4 类:求时间
接下来解决第 4 类:求由一个状态到另一个状态所用的时间。
- 由初始条件求初相 $\varphi$;
- 由运动学方程画出 $x$–$t$ 曲线;
- 由 $x$–$t$ 曲线写出运动学方程;
- 求由一个状态到另一个状态所用的时间;
- 求两振动状态的相位差。
方法把两个状态各画成一个旋转矢量,算出它们之间的夹角 $\Delta\varphi$,再用 $\Delta t = \Delta\varphi/\omega$ 换算成时间。
§14-1 简谐振动PPT 第 35 页
例 2 通过平衡位置的最短时间
一质点沿 $y$ 轴作谐振动,振动方程为 $y = A\cos(\omega t + \pi/3)$。试画出对应的振动曲线,并求出通过平衡位置的最短时间。
解:$t=0$ 时相位 $\pi/3$,位于 $y = A/2$ 且向 $-y$ 运动;继续转动,最先到达的平衡位置相位是 $\pi/2$:
$$\Delta\varphi = \frac{\pi}{2} - \frac{\pi}{3} = \frac{\pi}{6} \;\Longrightarrow\; t_{\min} = \frac{\Delta\varphi}{\omega} = \frac{T}{12}$$
「最短」的含义相位每 $2\pi$ 重复一次,所以要取正向转过的最小夹角:不要漏掉「继续转」这条路,也不要多转半圈。
§14-1 简谐振动PPT 第 36 页
五类应用之第 3 类:由曲线写方程
再看第 3 类:由 $x$–$t$ 曲线写出运动学方程。
- 由初始条件求初相 $\varphi$;
- 由运动学方程画出 $x$–$t$ 曲线;
- 由 $x$–$t$ 曲线写出运动学方程;
- 求由一个状态到另一个状态所用的时间;
- 求两振动状态的相位差。
三个步骤① 由峰值读出 $A$;② 由相邻两个同相点读出 $T$,进而 $\omega = 2\pi/T$;③ 由 $t=0$ 的位置与斜率定 $\varphi$。
§14-1 简谐振动PPT 第 37 页
例 3-1 由振动曲线写运动方程
已知简谐振动曲线:振幅 $A = 0.1\,$m;$t=0$ 时 $x_0 = -0.05\,$m 且曲线上升。试写出运动方程(SI)。
解:$\cos\varphi = x_0/A = -0.5$,候选 $120°$ 与 $240°$;曲线上升($v>0$)要求 $\sin\varphi<0$,取 $\varphi = -120° = -2\pi/3$。
$$x = 0.1\cos\left(\omega t - \frac{2\pi}{3}\right) \;\;(\mathrm{SI})$$
读曲线定初相的完整流程看 $t=0$ 的纵坐标 → 定 $\cos\varphi$;看 $t=0$ 的斜率 → 定 $\sin\varphi$ 的符号;两者合起来唯一确定 $\varphi$。
§14-1 简谐振动PPT 第 38 页
例 3-2 由曲线求周期与振动方程
已知振动曲线:$t=0$ 时 $x=0$ 且向 $+x$ 运动;$t = 5\,$s 时曲线再次达到同一状态。求 (1) 周期;(2) 振动方程。
解:$x_0=0$、向 $+x$ ⇒ $\varphi = -\pi/2$,即 $x = A\sin\omega t$。从该状态到下一次完全复原恰好是一个周期,故
$$T = 5\,\mathrm{s}, \qquad \omega = \frac{2\pi}{5} \;\Longrightarrow\; x = A\sin\frac{2\pi}{5}t$$
易错点「再次达到同一状态」必须是位移与速度都相同。只看「位移为零」不行——过平衡位置每半个周期就有一次。
§14-1 简谐振动PPT 第 39 页
五类应用之第 5 类:相位差
最后是第 5 类:求两个振动状态(或两个振动)的相位差。
- 由初始条件求初相 $\varphi$;
- 由运动学方程画出 $x$–$t$ 曲线;
- 由 $x$–$t$ 曲线写出运动学方程;
- 求由一个状态到另一个状态所用的时间;
- 求两振动状态的相位差。
方法同频率时相位差恒等于初相差;不同状态之间则「数夹角」。把两条矢量画在同一张图上最不容易出错。
§14-1 简谐振动PPT 第 40 页
随堂思考:到指定状态的最短时间
随堂思考 · 单选一质点沿 $x$ 轴作简谐振动,振动方程为 $x = 4\times10^{-2}\cos\left(2\pi t + \dfrac{\pi}{3}\right)\;\mathrm{m}$。从 $t=0$ 起,到质点位置在 $x = -2\,$cm 处、且向 $x$ 轴正方向运动,最短时间间隔为
- $1/8\,$s
- $1/4\,$s
- $1/6\,$s
- $1/3\,$s
- $1/2\,$s
答:E。$t=0$ 相位 $\pi/3$(在 $+A/2$ 处向 $-x$ 走);目标 $x=-A/2$ 且向 $+x$,相位为 $4\pi/3$。最短夹角 $\Delta\varphi = \pi$,故 $\Delta t = \pi/(2\pi) = 0.5\,$s。
§14-1 简谐振动PPT 第 41 页
例 4-1 解析求解同一问题
仍取 $x = 4\times10^{-2}\cos\left(2\pi t + \pi/3\right)\,\mathrm{m}$,求从 $t=0$ 到 $x = -2\,$cm、且向 $+x$ 运动的最短时间。
已知:$A = 4\times10^{-2}\,$m,$\omega = 2\pi$,$\varphi_0 = \pi/3$。目标状态 $x = -A/2$、$v>0$,对应相位 $4\pi/3$。
$$\Delta t_{\min} = \frac{\Delta\varphi}{\omega} = \frac{\pi}{2\pi} = 0.5\,\mathrm{s}$$
一个漂亮的巧合始、末两态的矢量恰好反相(夹角 $\pi$),所以时间正好是半个周期 $T/2 = 0.5\,$s。画图一眼可见,不必代数硬算。
§14-1 简谐振动PPT 第 42 页
随堂思考:平衡位置到一半振幅
随堂思考 · 单选一质点作简谐振动,周期为 $T$。质点由平衡位置向 $x$ 轴正方向运动时,由平衡位置到二分之一最大位移这段路程所需要的最短时间为
答:A。起点相位 $-\pi/2$(平衡位置向 $+x$),终点 $x=A/2$ 且 $v>0$,相位 $-\pi/3$。夹角 $\pi/6$,故 $\Delta t = (\pi/6)/(2\pi)\,T = T/12$。
§14-1 简谐振动PPT 第 43 页
五类应用:小结与例题分布
把五类应用与前面的例题对起来,形成一张「题型—方法」对照表:
| 类型 | 题目给什么 | 例题 |
|---|
| ① 求初相 | 初始位移与速度方向 | 例 1-1、例 1-2 |
| ② 由方程画曲线 | 完整运动学方程 | 例 2 |
| ③ 由曲线写方程 | $x$–$t$ 曲线 | 例 3-1、例 3-2 |
| ④ 求时间 | 两个状态 | 例 2、例 4-1 |
| ⑤ 求相位差 | 两个振动或两个状态 | 例 5-1 |
一句话总结凡是涉及「相位」,先画旋转矢量;凡是涉及「时间」,先找夹角。
§14-1 简谐振动PPT 第 44 页
例 5-1 两质点的初相差与首次过平衡位置
两质点沿 $x$ 轴作同方向、同振幅 $A$ 的振动,周期 $T = 5\,$s。$t=0$ 时质点 1 在 $x_1 = \dfrac{\sqrt2}{2}A$ 处向 $-x$ 运动,质点 2 在 $x_2 = -A$ 处。求两者的初相差,以及各自第一次通过平衡位置的时刻。
解:由 $\cos\varphi_{10} = \sqrt2/2$ 且 $\sin\varphi_{10}>0$,得 $\varphi_{10} = 45°$;质点 2 在负极大,$\varphi_{20} = 180°$。故
$$\Delta\varphi = \varphi_{20} - \varphi_{10} = 135° = \frac{3\pi}{4}$$
下一步再分别数出各自「转到最近的平衡位置」还差多少角度,就可以换算成时间(见下页)。
§14-1 简谐振动PPT 第 45 页
例 5-1(续) 首次通过平衡位置的时刻
质点 1 从 $45°$ 继续转到 $90°$ 即第一次通过平衡位置(此时向 $-x$):
$$\Delta\varphi_1 = 45° = \frac{\pi}{4} \;\Longrightarrow\; t_1 = \frac{T}{8} = 0.625\,\mathrm{s}$$
质点 2 从 $180°$ 转到 $270°$ 才通过平衡位置:
$$\Delta\varphi_2 = 90° = \frac{\pi}{2} \;\Longrightarrow\; t_2 = \frac{T}{4} = 1.25\,\mathrm{s}$$
小结「第一次通过平衡位置」= 从当前相位正向转到最近的 $\pi/2$ 或 $3\pi/2$。两条矢量画在一起,谁先谁后一目了然。
§14-1 简谐振动PPT 第 46 页
四个典型位置的初相
把最常见的四种情形记牢,考试时可直接「按图取相」:
| $t=0$ 时质点状态 | 初相 $\varphi$ | $\sin$ / $\cos$ |
|---|
| 正最大位移 $x=+A$ | $0$ | $\sin\varphi=0$,$\cos\varphi=1$ |
| 平衡位置、向 $+x$ | $-\pi/2$(或 $3\pi/2$) | $\sin\varphi=-1$ |
| 负最大位移 $x=-A$ | $\pi$ | $\sin\varphi=0$,$\cos\varphi=-1$ |
| 平衡位置、向 $-x$ | $\pi/2$ | $\sin\varphi=1$ |
记忆方法把 $x$ 轴向右、矢量逆时针转动画出来:最大值在 $0$ 与 $\pi$,平衡位置在 $\pm\pi/2$;「向 $+x$」一律对应 $\sin\varphi<0$(矢量在下半平面)。
§14-1
几种常见简谐振动
单摆 · 复摆 · 弹簧振子的组合
前面的一切结论只用到一条「线性回复力」。凡是能把回复力写成 $-k_{\text{eff}}x$ 的系统,都是简谐振动,只是 $\omega$ 的表达式不同。
§14-1 常见简谐振动PPT 第 48 页
单摆(数学摆)
细线悬一小球,摆角 $\theta$ 很小时,重力的切向分量提供回复力:
$$F = -mg\sin\theta \;\approx\; -mg\,\theta = -\frac{mg}{l}\,x$$
于是 $k_{\text{eff}} = mg/l$,角频率与周期为
$$\omega = \sqrt{\frac{g}{l}}, \qquad T = 2\pi\sqrt{\frac{l}{g}}$$
写成角度形式即为角谐振动 $\theta = \theta_m\cos(\omega t + \varphi)$,$\theta_m$ 是角振幅。
结论单摆的周期只与摆长 $l$ 和重力加速度 $g$ 有关,与摆球质量、与振幅(小振幅下)无关。
§14-1 常见简谐振动PPT 第 49 页
摆角不小的时候:不再是简谐振动
回复力是 $-mg\sin\theta$ 而不是 $-mg\theta$。摆角较大时 $\sin\theta \ne \theta$,物体不再作简谐振动,周期会随振幅增大而增大。
$$T(\theta_m) \approx T_0\left(1 + \frac{\theta_m^2}{16} + \cdots\right), \qquad T_0 = 2\pi\sqrt{\frac{l}{g}}$$
数量感取 $\theta_m = 45°$ 时周期比 $T_0$ 大约 4%;取 $\theta_m = 178°$(几乎倒挂)时,周期已明显变长。所以「单摆等时性」是小振幅结论。
§14-1 常见简谐振动PPT 第 50 页
复摆(物理摆)
任意形状的刚体绕水平轴 $O$ 摆动。设质心到轴的距离为 $h$、转动惯量为 $J$,则重力矩提供回复:
$$M = -mgh\sin\theta \;\approx\; -mgh\,\theta$$
由转动定律 $J\ddot\theta = M$ 得
$$\ddot\theta + \frac{mgh}{J}\,\theta = 0 \;\Longrightarrow\; \omega = \sqrt{\frac{mgh}{J}}, \quad T = 2\pi\sqrt{\frac{J}{mgh}}$$
与单摆对照把 $J/mh$ 记作「等效摆长」$l_{\text{eq}}$,复摆就成了单摆公式:$T = 2\pi\sqrt{l_{\text{eq}}/g}$。单摆是复摆在 $J = ml^2$、$h = l$ 时的特例。
§14-1 常见简谐振动PPT 第 51 页
思考题:角速度还是角频率
对作简谐运动的单摆,小球绕悬挂点的角速度是不是它的振动的角频率?$t=0$ 时它离开平衡位置的角度,是不是就是初相位?
答案都不是。角速度 $\dot\theta$ 随时间变化($\dot\theta = -\omega\theta_m\sin(\omega t+\varphi)$),在最大摆角处为零;而角频率 $\omega$ 是常数。离开平衡位置的角度是位移(角位移),初相位是相位——两者量纲都不同(一个弧度、一个无量纲)。
§14-1 常见简谐振动PPT 第 52 页
随堂思考:单摆的初相
随堂思考 · 单选作简谐运动的单摆,若以它摆到最右端(最大角位移)的状态为计时起点,且角位移以向右为正,则单摆的初相为
- $\theta_m$
- $0$
- $\pi$
- $\pi/2$
- $3\pi/2$
答:B。最右端是正最大位移,$\theta_0 = \theta_m$,故 $\cos\varphi_0 = 1$、$\sin\varphi_0 = 0$,$\varphi_0 = 0$。($\theta_m$ 是角振幅,不是相位。)
§14-1 常见简谐振动PPT 第 53 页
随堂思考:从平衡位置出发
随堂思考 · 单选作简谐运动的单摆,若以它通过平衡位置、正向右摆动的状态为计时起点,角位移以向右为正,则单摆的初相为
- $0$
- $\pi$
- $\pi/2$
- $3\pi/2$
- $\theta_m$
答:D。过平衡位置且向 $+\theta$ 运动 ⇒ $\cos\varphi_0 = 0$、$\sin\varphi_0<0$,取 $\varphi_0 = -\pi/2$;选项中与之等价的是 $3\pi/2$。
§14-1 常见简谐振动PPT 第 54 页
随堂思考:两个状态之间的相位
随堂思考 · 单选单摆由「通过平衡位置向右摆动」(状态 $a$)运动到「通过平衡位置向左摆动」(状态 $b$),以 $a$ 为计时起点,状态 $b$ 对应的相位为
答:C。状态 $a$ 的相位为 $-\pi/2$(即 $3\pi/2$),状态 $b$ 的相位为 $+\pi/2$;从 $a$ 正向转到 $b$ 恰好转过 $\pi$——半个周期。
§14-1 常见简谐振动PPT 第 55 页
竖直悬挂的弹簧振子
一劲度系数为 $k$ 的轻弹簧上端固定,下端悬挂质量为 $m$ 的物体。平衡时弹簧伸长 $l_0$,$l_0$ 称为静止变形。若再用手向下拉一段后无初速释放,求运动方程。
关键一步:平衡时 $mg = kl_0$。取新平衡位置为原点、向下为 $x$ 正方向,则坐标为 $x$ 时合外力
$$F = mg - k(x + l_0) = -kx$$
结论竖直弹簧振子仍是简谐振动,且 $\omega = \sqrt{k/m}$ 与水平放置时完全相同——重力只是把平衡位置下移了 $l_0 = mg/k$,不改变周期。
§14-1 常见简谐振动PPT 第 56 页
例:竖直弹簧振子的解
由 $F = -kx$ 得动力学方程 $\ddot x + \dfrac{k}{m}x = 0$,通解
$$x = A\cos(\omega t + \varphi), \qquad \omega = \sqrt{\frac{k}{m}}$$
由初始条件定 $A$ 与 $\varphi$:设释放时下拉距离为 $x_0$、初速为零,则
$$x_0 = A\cos\varphi, \quad 0 = -A\omega\sin\varphi \;\Longrightarrow\; \varphi = 0, \quad x = x_0\cos\omega t$$
注意「坐标原点」这里的 $x$ 是相对新平衡位置的位移。若以弹簧原长为原点,运动方程要加上常数项 $l_0$,但振动部分完全一样。
弹簧振子的组合PPT 第 57 页
随堂思考:两弹簧串联
随堂思考 · 单选两根劲度系数均为 $k$ 的轻弹簧串联后,下端挂一质量为 $m$ 的物体。系统沿竖直方向振动的固有频率为
- $\dfrac{1}{2\pi}\sqrt{\dfrac{2k}{m}}$
- $\dfrac{1}{2\pi}\sqrt{\dfrac{k}{2m}}$
- $\dfrac{1}{2\pi}\sqrt{\dfrac{k}{m}}$
- 以上都不对
答:B。串联时 $\dfrac{1}{k_{\text{eff}}} = \dfrac{1}{k} + \dfrac{1}{k}$,故 $k_{\text{eff}} = k/2$,$\nu = \dfrac{1}{2\pi}\sqrt{\dfrac{k_{\text{eff}}}{m}} = \dfrac{1}{2\pi}\sqrt{\dfrac{k}{2m}}$。
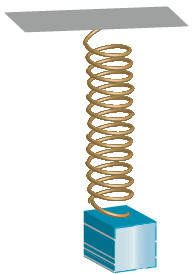 两弹簧串联后悬挂物体
弹簧振子的组合PPT 第 58 页
弹簧的串联与并联
把「等效劲度系数」当成电路里的电阻来串并联:
| 连接方式 | 等效劲度系数 | 直观理解 |
|---|
| 串联 | $\dfrac{1}{k_{\text{eff}}} = \dfrac{1}{k_1} + \dfrac{1}{k_2}$,即 $k_{\text{eff}} = \dfrac{k_1k_2}{k_1+k_2}$ | 同样的力使总伸长变大,弹簧「变软」 |
| 并联 | $k_{\text{eff}} = k_1 + k_2$ | 同样的位移下两弹簧各出一份力,弹簧「变硬」 |
记忆窍门弹簧串联变软(与电阻并联同形),并联变硬(与电阻串联同形)——因为两者「对偶」。
弹簧振子的组合PPT 第 59 页
随堂思考:两弹簧并联
随堂思考 · 单选两根劲度系数均为 $k$ 的轻弹簧并联后,下端挂一质量为 $m$ 的物体。系统沿竖直方向振动的固有频率为
- $\dfrac{1}{2\pi}\sqrt{\dfrac{k}{2m}}$
- $\dfrac{1}{2\pi}\sqrt{\dfrac{k}{m}}$
- $\dfrac{1}{2\pi}\sqrt{\dfrac{2k}{m}}$
- 以上都不对
答:C。并联时 $k_{\text{eff}} = 2k$,故 $\nu = \dfrac{1}{2\pi}\sqrt{\dfrac{2k}{m}}$——与串联相比正好差一个 $\sqrt2$。
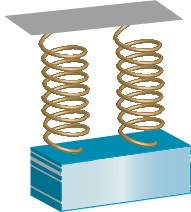 两弹簧并联后悬挂物体
弹簧振子的组合PPT 第 60 页
随堂思考:水平面上的弹簧组合
随堂思考 · 单选两根劲度系数均为 $k$ 的轻弹簧分置于质量为 $m$ 的物块两侧,另一端各固定,物块放在光滑水平面上。使物块产生一微小位移后放手,其振动频率为
- $\dfrac{1}{2\pi}\sqrt{\dfrac{k}{2m}}$
- $\dfrac{1}{2\pi}\sqrt{\dfrac{k}{m}}$
- $\dfrac{1}{2\pi}\sqrt{\dfrac{2k}{m}}$
- 以上都不对
答:C。物块位移 $x$ 时,一侧弹簧伸长 $x$、另一侧压缩 $x$,两力同向叠加:$F = -kx - kx = -2kx$,故 $k_{\text{eff}} = 2k$,与「竖直并联」同构。
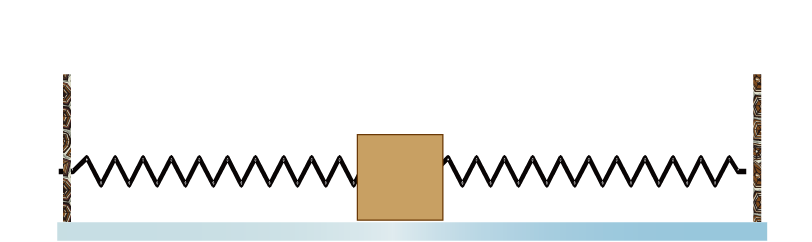 光滑水平面上两侧弹簧与物块的组合
弹簧振子的组合PPT 第 61 页
练习:把弹簧剪去一半
周期为 $T$ 的弹簧振子,把弹簧剪去一半,振子的周期变为多少?
关键:剪断不改变材料与匝数密度,但同样拉力下伸长只有原来的一半,故
$$k' = 2k \;\Longrightarrow\; T' = 2\pi\sqrt{\frac{m}{2k}} = \frac{T}{\sqrt2}$$
记住这条弹簧的劲度系数与长度成反比:截成 $n$ 等份,每份劲度系数都是 $nk$。
弹簧振子的组合PPT 第 62 页
随堂思考:分割成二等份
随堂思考 · 单选一质量为 $m$ 的物体挂在劲度系数为 $k$ 的轻弹簧下,振动角频率为 $\omega$。若把此弹簧分割成二等份,将同一物体挂在分割后的一根弹簧上,则振动角频率是
- $2\omega$
- $\omega/2$
- $\sqrt2\,\omega$
- $\omega/\sqrt2$
答:C。半根弹簧的劲度系数为 $2k$,故 $\omega' = \sqrt{2k/m} = \sqrt2\,\omega$。
弹簧振子的组合PPT 第 63 页
随堂思考:三等份取两根并联
随堂思考 · 单选一劲度系数为 $k$ 的轻弹簧截成三等份,取出其中两根并联在一起,下端挂一质量为 $m$ 的物体,则系统沿竖直方向振动的固有频率为
- $\dfrac{1}{2\pi}\sqrt{\dfrac{3k}{m}}$
- $\dfrac{1}{2\pi}\sqrt{\dfrac{6k}{m}}$
- $\dfrac{1}{2\pi}\sqrt{\dfrac{2k}{3m}}$
- 以上都不对
答:B。三等份后每根劲度系数为 $3k$;两根并联 $k_{\text{eff}} = 6k$;故 $\nu = \dfrac{1}{2\pi}\sqrt{\dfrac{6k}{m}}$。